> For the complete documentation index, see [llms.txt](https://navixy.com/docs/llms.txt). Markdown versions of documentation pages are available by appending `.md` to page URLs; this page is available as [Markdown](https://navixy.com/docs/analytics/id/explorer-for-iotquery/historical-reports.md).
# Laporan historis
Analisis pola sensor, aktivitas, perilaku mengemudi, shift, jarak tempuh, perjalanan, dan waktu henti selama periode waktu yang ditentukan untuk wawasan optimasi armada
Laporan historis mengubah data operasional Anda menjadi wawasan strategis dengan menganalisis pola, tren, dan metrik kinerja di berbagai periode waktu yang Anda tentukan, sehingga memungkinkan keputusan berbasis data untuk optimasi armada dan perencanaan sumber daya.
## Laporan sensor pengukuran

**Kapan digunakan**: Perencanaan pengelolaan bahan bakar, penjadwalan pemeliharaan prediktif, dan identifikasi pola kinerja peralatan di berbagai kendaraan dan periode waktu.
**Data yang Anda lihat**: Pengukuran sensor deret waktu yang diagregasikan menjadi ringkasan statistik, menampilkan nilai rata-rata, minimum, dan maksimum untuk setiap sensor sepanjang rentang waktu yang Anda pilih.
Logika pemrosesan data
Sistem memproses data sensor melalui analisis deret waktu yang canggih:
* **Agregasi interval waktu**: Pembacaan sensor mentah dikelompokkan ke dalam interval 15 detik menggunakan fungsi time\_bucket PostgreSQL `time_bucket` fungsi, menghasilkan titik data yang mudah dikelola dari aliran sensor yang kontinu. Pendekatan ini menyeimbangkan ketelitian analitis dengan efisiensi pemrosesan.
* **Korelasi multi-sensor**: Kueri menggabungkan `business_data.sensors_data_by_hours` dengan `raw_business_data.objects` untuk menggabungkan pengukuran sensor dengan konteks kendaraan. Setiap pembacaan sensor menyertakan data kalibrasi jika tersedia, mengonversi nilai mentah menjadi satuan yang bermakna (liter untuk bahan bakar, derajat untuk suhu).
* **Perhitungan statistik**: Untuk setiap interval waktu, sistem menghitung nilai rata-rata, minimum, dan maksimum di seluruh pembacaan. Saat data kalibrasi sensor hilang atau tidak valid, nilai mentah ditampilkan tanpa modifikasi untuk menjaga transparansi data.
* **Penyaringan kualitas**: Validasi kualitas GPS memastikan hanya data lokasi yang andal (satelit > 3, koordinat non-nol) yang berkontribusi pada konteks sensor, sementara pembacaan yang tidak valid dikecualikan dari perhitungan statistik.
Semua cap waktu dikonversi ke UTC untuk analisis yang konsisten tanpa memandang lokasi geografis kendaraan, sehingga memungkinkan identifikasi tren yang akurat di berbagai zona operasional.
## Laporan aktivitas objek

**Kapan digunakan**: Analisis optimasi rute, penilaian pemanfaatan kendaraan, dan pengukuran efisiensi operasional di seluruh periode waktu dan segmen armada yang ditentukan.
**Data yang Anda lihat**: Metrik aktivitas komprehensif termasuk total jarak tempuh, durasi perjalanan, kecepatan rata-rata, dan pola rute untuk setiap kendaraan dalam subkelompok armada yang Anda pilih.
Logika pemrosesan data
Laporan ini menggabungkan data historis dan waktu nyata melalui pembuatan jejak yang kompleks:
* **Sumber data hibrida**: Sistem secara cerdas memilih antara `processed_common_data.Perjalanan` untuk analisis historis dan `raw_telematics_data.tracking_data_core` untuk data terkini, bergantung pada rentang waktu Anda. Periode yang lebih dari 12 jam menggunakan perjalanan yang telah diproses sebelumnya untuk performa optimal, sedangkan periode terbaru menghasilkan perjalanan dari data telematika mentah.
* **Rekonstruksi jejak**: Untuk analisis waktu nyata, sistem menerapkan algoritme deteksi gerakan menggunakan ambang batas kecepatan (≥3 km/h) dan jeda waktu (>300 detik) untuk mengidentifikasi perjalanan yang berbeda. Data koordinat mentah (disimpan sebagai bilangan bulat) dikonversi menjadi derajat desimal melalui pembagian 10.000.000 untuk perhitungan geografis.
* **Perhitungan jarak**: Jarak geografis menggunakan fungsi PostGIS untuk pengukuran yang presisi antara titik GPS berurutan, sedangkan perhitungan durasi diturunkan dari selisih cap waktu antara titik awal dan akhir jejak.
* **Integrasi zona**: Analisis geografis mencocokkan posisi kendaraan dengan zona yang ditentukan menggunakan `ST_DWithin` perhitungan, sehingga memberikan konteks operasional untuk lokasi awal dan akhir perjalanan.
Struktur kueri yang mendasarinya menyesuaikan berdasarkan parameter yang Anda pilih, mengoptimalkan antara pengambilan data historis dan pembuatan jejak waktu nyata untuk menghasilkan analisis aktivitas yang komprehensif.
## Laporan mengemudi ramah lingkungan

**Kapan digunakan**: Analisis keselamatan pengemudi, pelaporan kepatuhan asuransi, dan penilaian manajemen risiko armada untuk mengembangkan program pelatihan yang ditargetkan dan mengurangi biaya operasional.
**Data yang Anda lihat**: Analisis perilaku mengemudi yang komprehensif termasuk pelanggaran kecepatan, kejadian pengemudian kasar, dan skor keselamatan yang dihitung untuk setiap kendaraan, dengan koordinat GPS dan cap waktu yang presisi untuk setiap insiden.
Logika pemrosesan data
Analisis mengemudi ramah lingkungan memproses data telematika melalui deteksi pola perilaku yang canggih:
* **Deteksi pelanggaran kecepatan**: Sistem terus memantau kecepatan kendaraan terhadap batas yang dapat dikonfigurasi, menerapkan periode tenggang dan struktur penalti berbasis tingkat keparahan. Kejadian pelanggaran kecepatan memerlukan pelanggaran yang berkelanjutan (>60 detik) untuk menghindari penalti atas lonjakan kecepatan singkat, sementara poin penalti meningkat dari pelanggaran ringan (0-20 km/h di atas batas) hingga pelanggaran berat (>60 km/h di atas batas).
* **Analisis pengemudian kasar**: Perhitungan percepatan waktu nyata menganalisis perubahan kecepatan selama interval waktu untuk mendeteksi pengemudian kasar saat pengereman (>3,5 m/s² perlambatan), percepatan kasar (>3,0 m/s²), dan belokan tajam menggunakan ambang batas perubahan arah (>30° pada kecepatan >30 km/h). Setiap kejadian menyertakan koordinat GPS untuk analisis pola spesifik lokasi.
* **Sistem penilaian dinamis**: Skor keselamatan diturunkan dari akumulasi poin penalti yang dinormalisasi berdasarkan jarak tempuh, sehingga memungkinkan perbandingan yang adil di berbagai panjang rute dan pola operasional. Sistem menggunakan skor maksimum yang dapat dikonfigurasi dengan normalisasi berbasis jarak untuk memastikan evaluasi yang konsisten.
* **Dokumentasi pelanggaran**: Setiap kejadian yang terdeteksi menangkap koordinat GPS, cap waktu, dan pengukuran tingkat keparahan yang presisi, menciptakan log insiden komprehensif untuk pembinaan pengemudi dan pelaporan kepatuhan.
Algoritme yang mendasarinya memproses data GPS yang diagregasikan per 15 detik dari `raw_telematics_data.tracking_data_core`, menerapkan perhitungan jarak haversine untuk analisis geografis yang akurat dan perhitungan percepatan berbasis cap waktu untuk penilaian perilaku.
## Laporan shift kerja

**Kapan digunakan**: Analisis produktivitas tenaga kerja, identifikasi pola operasional, dan pengukuran efisiensi shift kerja untuk optimasi penjadwalan armada.
**Data yang Anda lihat**: Ringkasan aktivitas harian yang menampilkan total waktu operasional, kecepatan rata-rata, kecepatan maksimum, dan periode aktivitas untuk setiap kendaraan, dikelompokkan berdasarkan tanggal dan shift kerja operasional.
Logika pemrosesan data
Analisis shift kerja memproses data pelacakan mentah melalui deteksi pola operasional:
* **Klasifikasi gerakan**: Sistem menganalisis pembacaan kecepatan dan interval waktu untuk membedakan antara gerakan aktif (≥3 km/h), perhentian sementara, dan periode parkir. Jeda waktu yang melebihi 300 detik memicu deteksi periode aktivitas baru.
* **Deteksi batas shift**: Segmentasi jejak menggunakan ambang batas kecepatan yang dapat dikonfigurasi dan analisis jeda waktu untuk mengidentifikasi periode operasional yang berbeda. Setiap periode shift menyertakan cap waktu awal dan akhir yang presisi beserta perhitungan durasi.
* **Agregasi aktivitas**: Ringkasan harian menggabungkan semua periode operasional untuk setiap kendaraan, menghitung total durasi aktivitas, kecepatan operasional rata-rata, dan kecepatan maksimum yang dicapai selama periode aktif.
* **Metrik kinerja**: Sistem menghasilkan statistik pemanfaatan dengan membandingkan waktu operasional aktif terhadap total waktu yang berlalu, sehingga memberikan wawasan efisiensi untuk keputusan pengelolaan armada.
Validasi koordinat GPS memastikan hanya data penentuan posisi berkualitas yang berkontribusi pada perhitungan jarak dan kecepatan, sementara standardisasi cap waktu ke UTC memungkinkan analisis shift kerja yang konsisten di berbagai lokasi geografis.
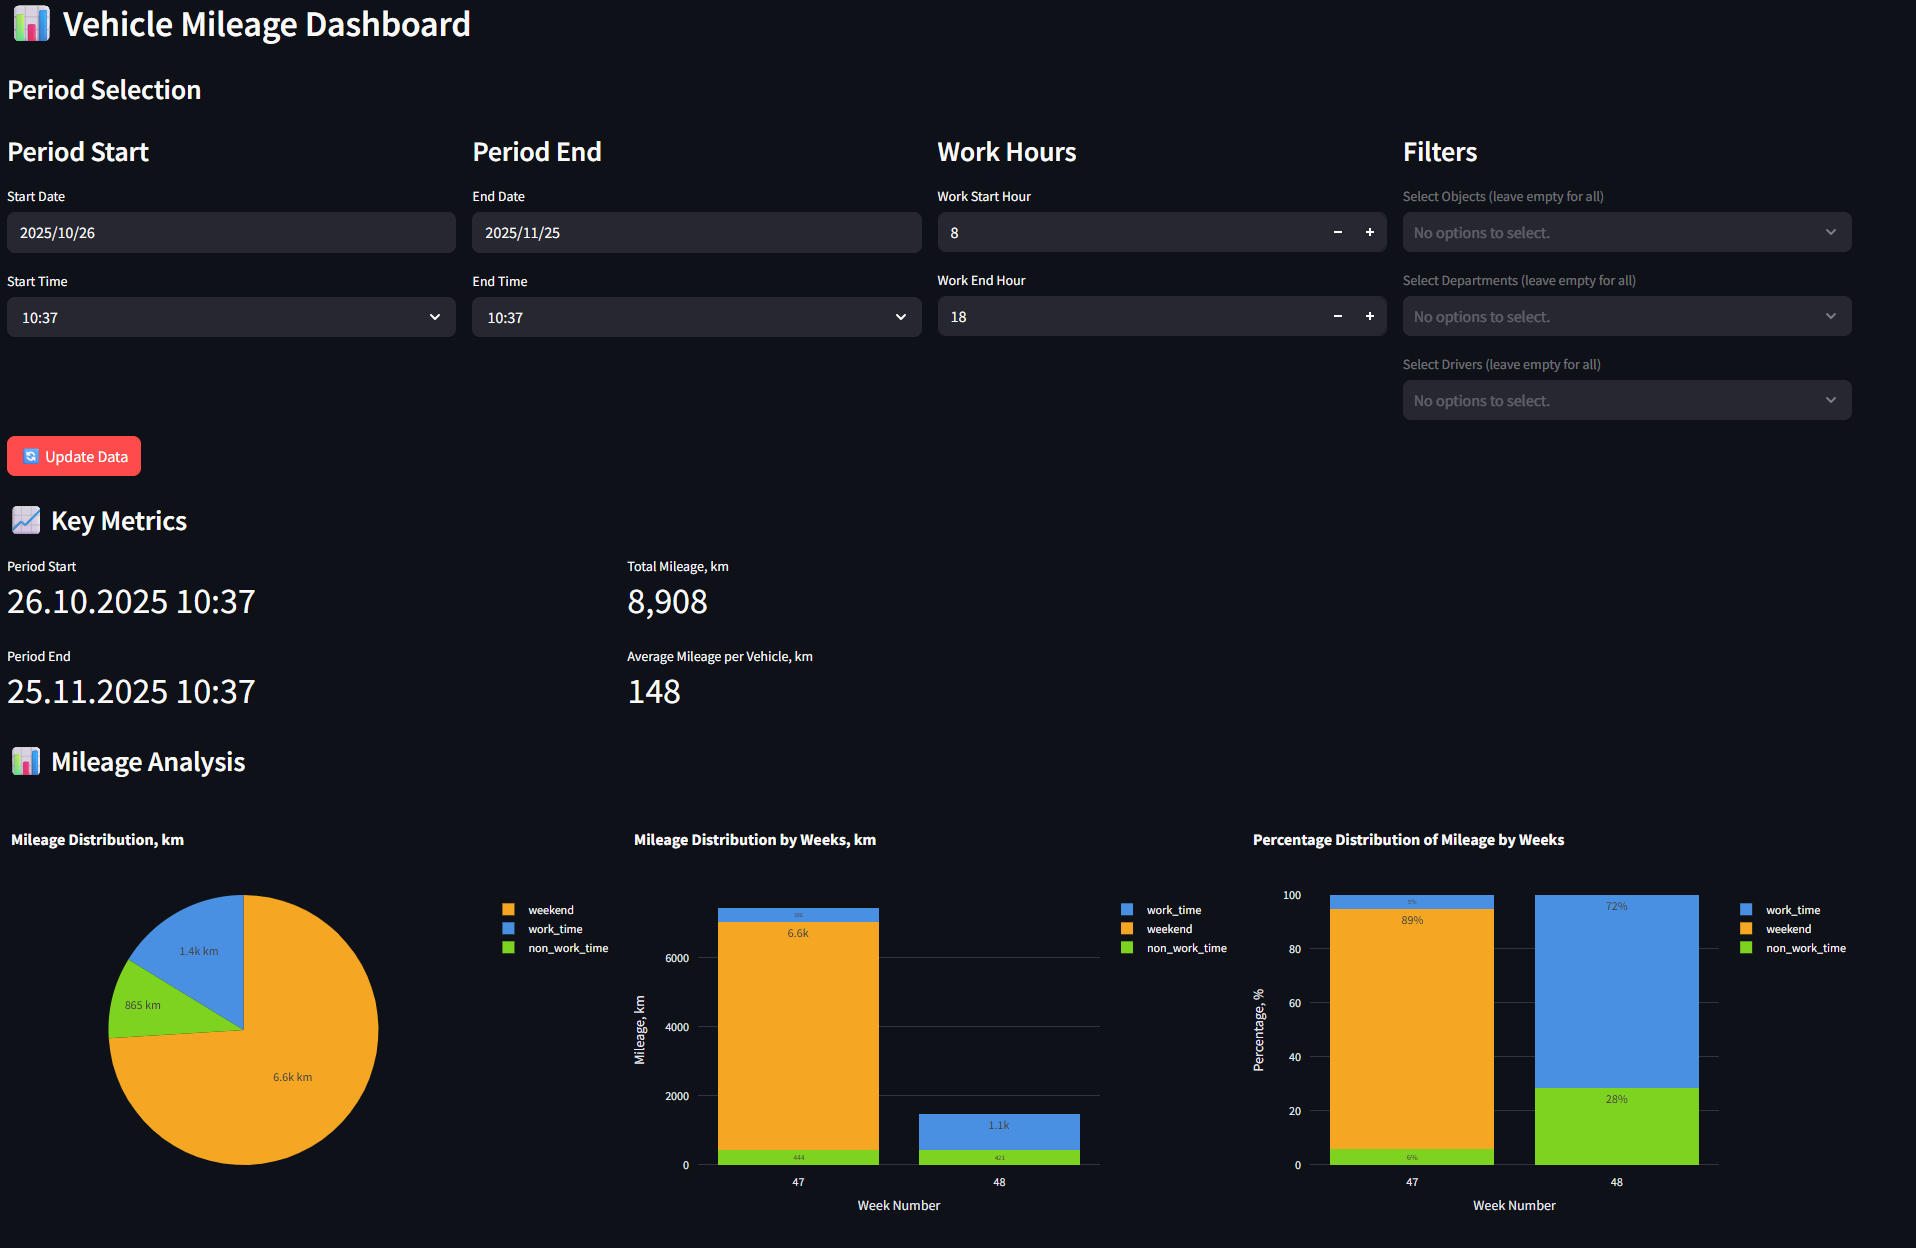
## Laporan jarak tempuh
**Kapan digunakan**: Analisis pemanfaatan armada, penilaian efisiensi operasional, dan identifikasi pola penggunaan waktu kerja versus waktu nonkerja untuk mengoptimalkan penempatan kendaraan dan mengidentifikasi penggunaan tidak sah.
**Data yang Anda lihat**: Jarak tempuh yang dikategorikan berdasarkan jam kerja, jam nonkerja, dan akhir pekan, dengan tren distribusi mingguan, perbandingan departemen, dan rincian terperinci yang menampilkan hari aktif dan jarak perjalanan maksimum.
Logika pemrosesan data
Analisis jarak tempuh kendaraan memproses data jejak GPS melalui klasifikasi berbasis waktu dan agregasi jarak:
* **Klasifikasi kategori waktu**: Sistem mengevaluasi setiap segmen jejak GPS terhadap jam kerja dan hari kalender yang dapat dikonfigurasi untuk mengklasifikasikan jarak tempuh ke dalam tiga kategori berbeda. Jarak tempuh waktu kerja mencatat jarak yang ditempuh selama jam operasional bisnis yang dikonfigurasi pada hari kerja, jarak tempuh nonkerja merepresentasikan perjalanan di luar jam kerja pada hari kerja, dan jarak tempuh akhir pekan mencakup seluruh gerakan pada Sabtu dan Minggu tanpa memandang waktu. Klasifikasi ini terjadi pada tingkat segmen jejak, dengan setiap bagian perjalanan ditetapkan berdasarkan cap waktunya.
* **Perhitungan jarak**: Pengukuran jarak geografis menggunakan algoritme geometri koordinat untuk menghitung jarak yang ditempuh antara titik GPS berurutan. Sistem memproses data posisi mentah dari `raw_telematics_data.tracking_data_core`, mengonversi koordinat yang disimpan sebagai bilangan bulat (dibagi 10.000.000) menjadi derajat desimal untuk perhitungan jarak haversine yang akurat.
* **Agregasi temporal**: Analisis pola mingguan mengelompokkan segmen jejak berdasarkan nomor minggu ISO, menjumlahkan jarak tempuh dalam setiap kategori waktu. Sistem menghasilkan total jarak tempuh absolut (dalam kilometer) dan distribusi persentase untuk menunjukkan bagaimana pola operasional bergeser dari minggu ke minggu.
* **Analisis pengelompokan**: Perbandingan departemen, objek, dan pengemudi mengagregasi data kendaraan individual ke dalam unit organisasi. Sistem menghitung rata-rata jarak tempuh bulanan per kendaraan dengan membagi total jarak dengan jumlah hari aktif dan menormalkannya ke bulan 30 hari, sehingga memungkinkan perbandingan yang adil di berbagai periode analisis.
* **Deteksi aktivitas**: Perhitungan hari aktif mengidentifikasi tanggal kalender dengan jarak tempuh yang tercatat dengan menganalisis cap waktu jejak. Penentuan jarak jejak maksimum memproses segmen perjalanan individual untuk mengidentifikasi perjalanan berkesinambungan terpanjang untuk setiap pengelompokan, menggunakan ambang batas deteksi gerakan (≥3 km/h) dan analisis jeda waktu (>300 detik) untuk memisahkan perjalanan yang berbeda.
Validasi kualitas GPS memastikan hanya data penentuan posisi yang andal (satelit > 3, koordinat non-nol) yang berkontribusi pada perhitungan jarak, sementara standardisasi cap waktu ke UTC memungkinkan klasifikasi waktu yang konsisten tanpa memandang lokasi geografis kendaraan.
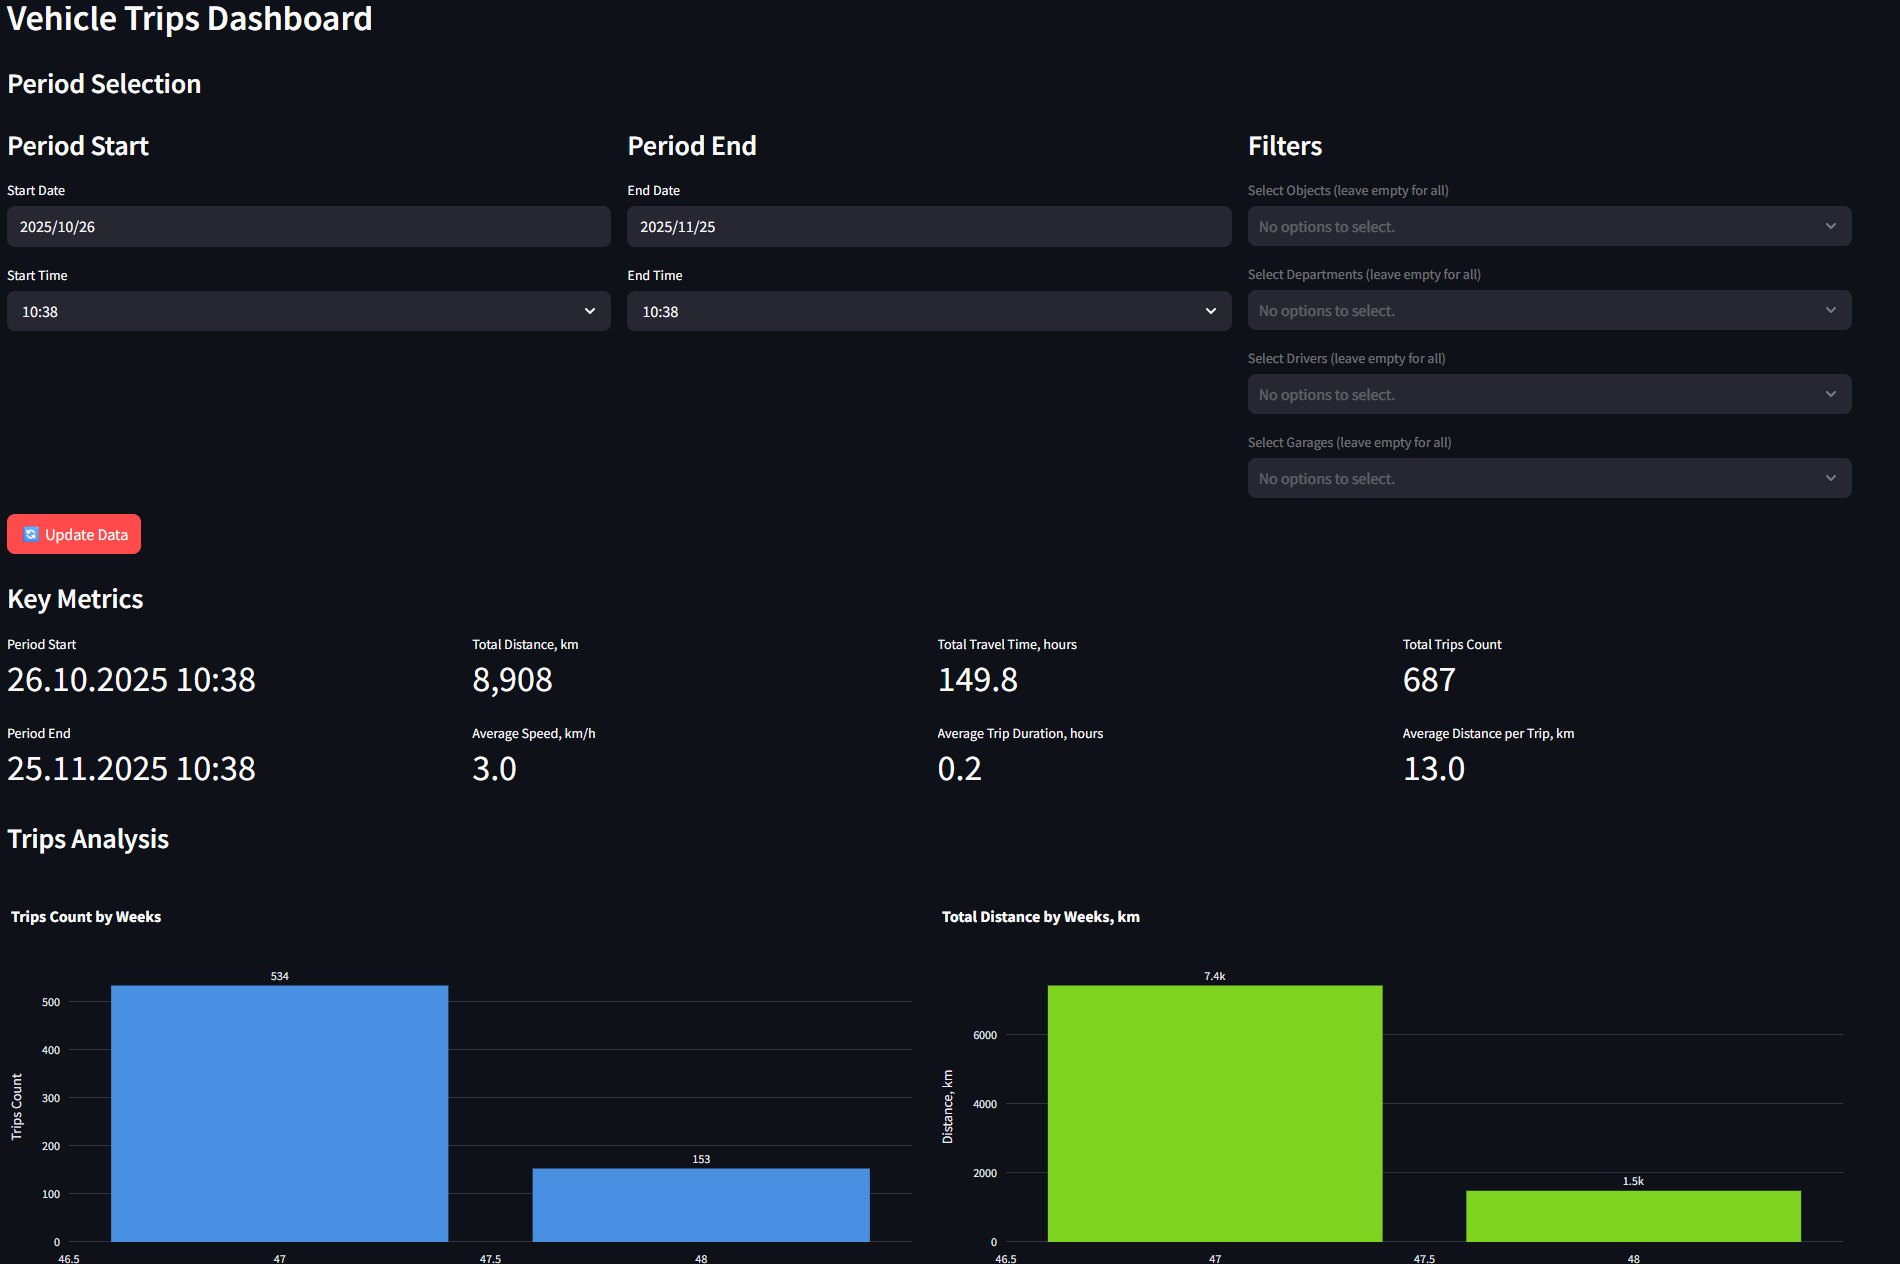
## Laporan perjalanan
**Kapan digunakan**: Analisis pola perjalanan, penilaian optimasi rute, dan evaluasi perilaku operasional untuk memahami frekuensi perjalanan, distribusi jarak, dan mengidentifikasi pola perjalanan yang tidak biasa.
**Data yang Anda lihat**: Metrik perjalanan individual termasuk jarak, durasi, dan kecepatan rata-rata, dengan tren volume mingguan, perbandingan pada tingkat kelompok, dan rincian lengkap tiap perjalanan yang menampilkan waktu mulai/selesai dan penugasan pengemudi.
Logika pemrosesan data
Analisis perjalanan kendaraan mengidentifikasi dan memproses perjalanan individual melalui deteksi gerakan yang cerdas:
* **Algoritme deteksi perjalanan**: Sistem menganalisis data jejak GPS dan informasi status kendaraan untuk mengidentifikasi perjalanan yang berbeda menggunakan ambang batas kecepatan dan waktu. Perjalanan dimulai ketika kecepatan kendaraan melebihi ambang batas kecepatan diam minimum (bawaan 3 km/h) dan berakhir ketika kecepatan turun di bawah ambang batas ini selama durasi minimum saat diam (bawaan 5 menit). Perhentian singkat yang lebih pendek dari ambang batas waktu diam diperlakukan sebagai jeda dalam perjalanan yang sama, bukan sebagai batas perjalanan, sehingga menyaring perhentian lalu lintas sesaat atau penundaan pemuatan.
* **Parameter deteksi yang ditingkatkan**: Jika tersedia, sistem menggabungkan status pengapian dan data sensor gerakan untuk menyempurnakan akurasi deteksi perjalanan. Pendekatan multifaktor ini mencegah akhir perjalanan palsu selama periode diam singkat ketika mesin tetap menyala, sehingga hanya kejadian parkir yang bermakna yang memicu penyelesaian perjalanan.
* **Perhitungan jarak dan durasi**: Untuk setiap perjalanan yang terdeteksi, sistem menghitung total jarak menggunakan fungsi geografis PostGIS antara titik GPS berurutan dari `raw_telematics_data.tracking_data_core`. Durasi perjalanan diturunkan dari selisih waktu antara titik jejak pertama dan terakhir perjalanan. Perhitungan kecepatan rata-rata membagi total jarak dengan durasi, sehingga memberikan kecepatan operasional yang realistis yang mencakup perhentian singkat apa pun di dalam perjalanan.
* **Agregasi temporal**: Analisis mingguan mengelompokkan perjalanan berdasarkan nomor minggu ISO, menghitung baik jumlah perjalanan maupun jarak kumulatif. Pendekatan metrik ganda ini mengungkap apakah perubahan volume operasional berkorelasi dengan variasi panjang perjalanan rata-rata—jumlah perjalanan yang tinggi dengan total jarak yang rendah menunjukkan banyak perjalanan pendek, sedangkan kebalikannya menunjukkan perjalanan yang lebih sedikit tetapi lebih panjang.
* **Analitik perbandingan kelompok**: Pengelompokan departemen, objek, pengemudi, dan garasi mengagregasi data perjalanan untuk memungkinkan analisis perbandingan. Sistem menjumlahkan total jarak, menghitung perjalanan individual, dan menghitung durasi perjalanan rata-rata untuk setiap unit. Metrik ini memungkinkan identifikasi perbedaan peran operasional—armada pengiriman menunjukkan banyak perjalanan pendek, sedangkan kendaraan layanan lapangan dapat menunjukkan perjalanan yang lebih sedikit tetapi lebih panjang.
* **Ketersediaan data kecepatan**: Saat kualitas sinyal GPS tidak memadai atau penangkapan data kecepatan gagal, sistem tidak dapat menghitung kecepatan rata-rata secara andal. Kondisi ini biasanya terjadi saat sinyal GPS hilang di area dengan visibilitas satelit yang buruk (terowongan, area perkotaan padat, parkir bawah tanah) atau saat anomali pemrosesan data. Laporan menampilkan "Data kecepatan tidak tersedia" untuk periode yang terdampak, yang menunjukkan bahwa perjalanan ini memerlukan investigasi atau memiliki catatan telematika yang tidak lengkap.
Semua cap waktu perjalanan dikonversi ke UTC untuk analisis yang konsisten di berbagai zona operasional, sementara validasi kualitas GPS (satelit > 3, koordinat non-nol) memastikan hanya data penentuan posisi yang andal yang berkontribusi pada deteksi perjalanan dan perhitungan jarak.
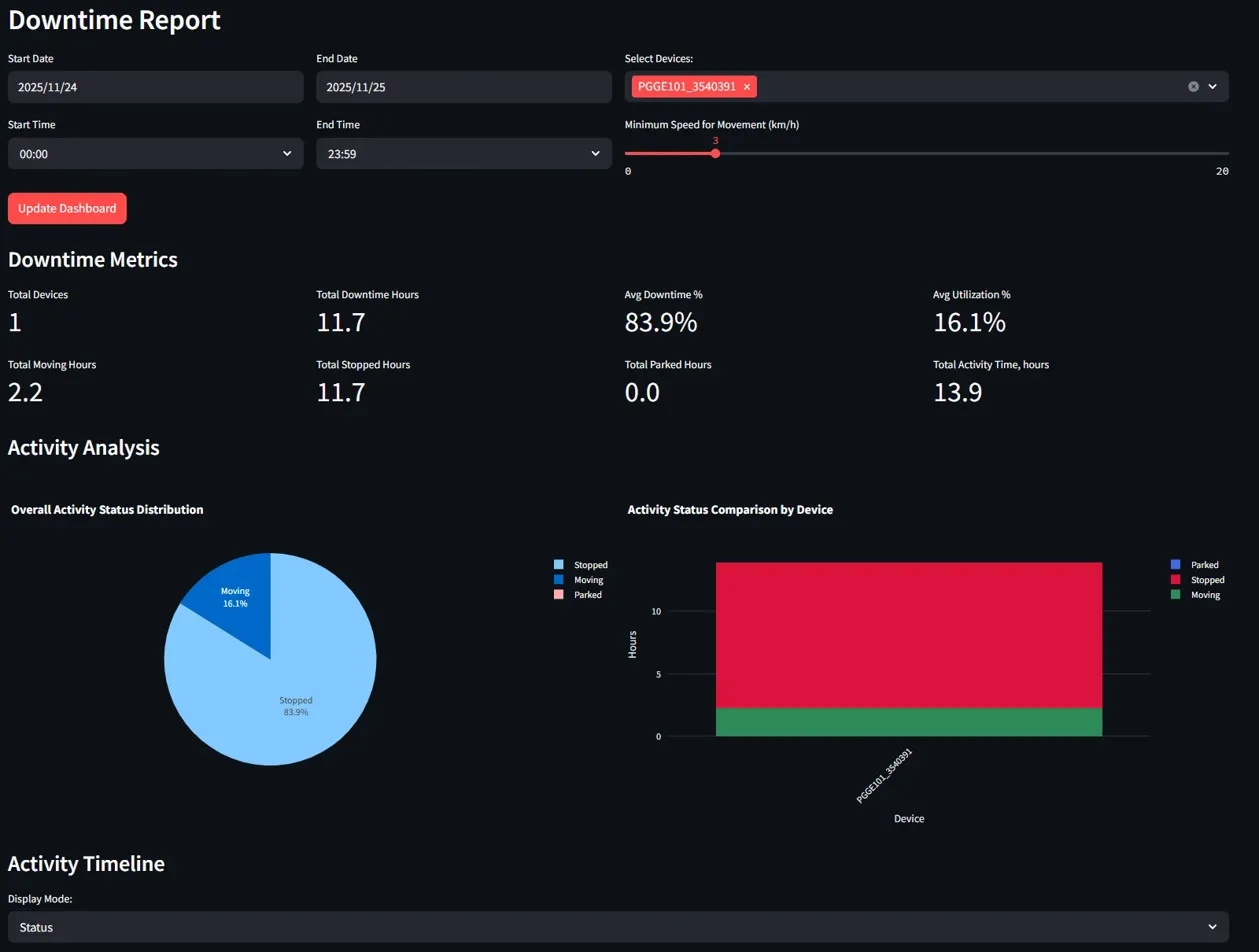
## Laporan waktu henti
**Kapan digunakan**: Optimasi pemanfaatan kendaraan, analisis biaya waktu diam, penilaian efisiensi operasional, dan identifikasi waktu henti yang berlebihan di lokasi tertentu untuk meningkatkan produktivitas armada dan mengurangi pemborosan bahan bakar.
**Data yang Anda lihat**: Analisis waktu diam komprehensif yang menampilkan jam berhenti dan parkir, persentase pemanfaatan, distribusi status aktivitas di seluruh waktu dan zona, serta rincian terperinci yang mengidentifikasi lokasi waktu henti utama untuk setiap kendaraan.
Logika pemrosesan data
Analisis waktu henti memproses data GPS dan kecepatan melalui klasifikasi gerakan yang canggih untuk mengidentifikasi dan mengukur waktu kendaraan yang tidak produktif:
* **Deteksi ambang batas gerakan**: Sistem menerapkan ambang batas kecepatan minimum yang dapat dikonfigurasi (bawaan 3 km/h) untuk mengklasifikasikan status aktivitas kendaraan. Saat kecepatan turun di bawah ambang batas ini, kendaraan memasuki status berhenti. Ambang batas ini beradaptasi dengan konteks operasional yang berbeda—kendaraan konstruksi dapat menggunakan ambang batas yang lebih rendah sementara armada jalan raya menggunakan nilai yang lebih tinggi untuk menangkap periode diam yang bermakna secara akurat.
* **Klasifikasi berhenti versus parkir**: Sistem membedakan antara perhentian singkat dan parkir yang lebih lama melalui analisis berbasis waktu. Kendaraan tetap berstatus berhenti saat diam, tetapi hanya beralih ke parkir setelah mempertahankan kecepatan nol atau mendekati nol selama durasi parkir minimum (bawaan 5 menit). Klasifikasi hierarkis ini memastikan perhentian lalu lintas singkat, penundaan pemuatan, atau jeda sesaat tidak memicu klasifikasi parkir, sementara kejadian parkir yang sebenarnya tercatat secara akurat. Semua waktu parkir juga merupakan waktu berhenti, tetapi tidak semua waktu berhenti memenuhi syarat sebagai parkir.
* **Agregasi status aktivitas**: Untuk setiap kendaraan, sistem menghitung total jam yang dihabiskan dalam setiap status—bergerak, berhenti, dan parkir—dengan memproses data jejak GPS dari `raw_telematics_data.tracking_data_core`. Pembacaan kecepatan menjalani evaluasi berkelanjutan terhadap ambang batas gerakan, dengan transisi status dicatat pada cap waktu yang presisi. Perhitungan durasi menjumlahkan waktu yang berlalu di setiap status selama periode analisis.
* **Perhitungan waktu henti**: Total waktu henti merepresentasikan seluruh waktu tidak bergerak (jam berhenti + parkir). Sistem menghitung waktu henti sebagai kebalikan dari pemanfaatan—saat kendaraan tidak bergerak, waktu henti bertambah. Metrik ini memberikan pandangan komprehensif tentang waktu diam, terlepas dari apakah kendaraan berhenti sebentar atau sepenuhnya parkir.
* **Metrik pemanfaatan**: Persentase pemanfaatan diturunkan dari rasio waktu bergerak terhadap total waktu aktivitas: (jam bergerak / total jam) × 100. Pemanfaatan rata-rata di berbagai kendaraan menggunakan perhitungan berbobot berdasarkan total waktu aktivitas masing-masing kendaraan. Metrik ini memungkinkan perbandingan produktivitas yang adil di berbagai kendaraan dengan pola operasional atau periode analisis yang berbeda.
* **Analisis waktu henti geografis**: Sistem mencocokkan lokasi berhenti dan parkir dengan perimeter yang ditentukan dari `processed_common_data.zones_geom` menggunakan fungsi spasial PostGIS. Untuk setiap periode diam, koordinat GPS dievaluasi terhadap batas zona untuk menentukan apakah waktu henti terjadi di lokasi yang diketahui. Zona waktu henti utama merepresentasikan perimeter tempat kendaraan mengakumulasi jam berhenti atau parkir terbanyak selama periode analisis.
* **Mode visualisasi waktu**: Mode tampilan Status menunjukkan pola aktivitas temporal yang diberi warna berdasarkan status gerakan (bergerak, berhenti, parkir), sehingga mengungkap kapan kendaraan beralih antarstatus sepanjang hari. Mode tampilan Zona memberi warna pada segmen waktu berdasarkan lokasi geografis, bukan status aktivitas, sehingga menunjukkan zona mana yang ditempati kendaraan dari waktu ke waktu. Pendekatan visualisasi ganda ini memungkinkan analisis pola temporal dan penilaian distribusi geografis.
* **Agregasi berbasis zona**: Saat menganalisis waktu henti berdasarkan zona, sistem mengelompokkan semua periode diam berdasarkan lokasi geografisnya, menghitung total jam berhenti dan parkir di dalam setiap perimeter. Agregasi ini mengidentifikasi lokasi hambatan tempat kendaraan menghabiskan waktu diam secara berlebihan—seperti tempat bongkar muat dengan waktu tunggu yang lama, lokasi pelanggan dengan proses yang tidak efisien, atau lokasi perhentian yang tidak sah.
Validasi kualitas GPS memastikan hanya data penentuan posisi yang andal (satelit > 3, koordinat non-nol) yang berkontribusi pada klasifikasi status dan analisis geografis, sementara standardisasi cap waktu ke UTC memungkinkan pelacakan waktu henti yang konsisten di berbagai zona operasional.
## Langkah berikutnya
Saat analisis historis mengungkap peluang optimasi atau memunculkan pertanyaan operasional tertentu, lanjutkan ke [Konfigurator analisis kustom & SQL](/docs/analytics/id/explorer-for-iotquery/custom-analysis-sql-configurator.md) untuk membuat investigasi yang disesuaikan yang memenuhi kebutuhan manajemen armada unik Anda dan mengembangkan solusi analitis khusus.
---
# Agent Instructions
This documentation is published with GitBook. GitBook is the documentation platform designed so that both humans and AI agents can read, navigate, and reason over technical content effectively. Learn more at gitbook.com.
## Querying This Documentation
If you need additional information that is not directly available in this page, you can query the documentation dynamically by asking a question.
Perform an HTTP GET request on the current page URL with the `ask` query parameter, and the optional `goal` query parameter:
```
GET https://navixy.com/docs/analytics/id/explorer-for-iotquery/historical-reports.md?ask=&goal=
```
`ask` is the immediate question: it should be specific, self-contained, and written in natural language.
`goal` is optional and describes the broader end goal you are ultimately trying to accomplish on behalf of the user. GitBook uses it to tailor the answer towards what is most useful for that goal.
The response will contain a direct answer to the question and relevant excerpts and sources from the documentation.
Use this mechanism when the answer is not explicitly present in the current page, you need clarification or additional context, or you want to retrieve related documentation sections.