> For the complete documentation index, see [llms.txt](https://navixy.com/docs/llms.txt). Markdown versions of documentation pages are available by appending `.md` to page URLs; this page is available as [Markdown](https://navixy.com/docs/analytics/es/explorer-for-iotquery/historical-reports.md).
# Reportes históricos
Analice patrones de sensor, actividad, manejo, turnos, kilometraje, recorridos y tiempos de inactividad en periodos de tiempo definidos para obtener información para la optimización de la flota
Los reportes históricos transforman sus datos operativos en conocimientos estratégicos al analizar patrones, tendencias y métricas de desempeño a lo largo de los periodos de tiempo que usted defina, lo que permite tomar decisiones basadas en datos para la optimización de la flota y la planificación de recursos.
## Reporte de sensor de medición

**Cuándo usarlo**: Planificación de la gestión del combustible, programación del mantenimiento predictivo e identificación de patrones de desempeño del equipo en múltiples vehículos y periodos de tiempo.
**Qué datos ve**: Mediciones temporales del sensor agregadas en resúmenes estadísticos, que muestran los valores promedio, mínimo y máximo de cada sensor a lo largo del periodo seleccionado.
Lógica de procesamiento de datos
El sistema procesa los datos del sensor mediante un análisis sofisticado de series temporales:
* **Agregación por intervalos de tiempo**: Las lecturas brutas del sensor se agrupan en intervalos de 15 segundos usando la función de PostgreSQL `time_bucket` función, creando puntos de datos manejables a partir de flujos continuos de datos del sensor. Este enfoque equilibra la precisión analítica con la eficiencia de procesamiento.
* **Correlación multisensor**: La consulta une `business_data.sensors_data_by_hours` con `raw_business_data.objects` para combinar las mediciones del sensor con el contexto del vehículo. Cada lectura del sensor incluye datos de calibración cuando están disponibles, convirtiendo los valores brutos en unidades significativas (litros para el combustible, grados para la temperatura).
* **Cálculo estadístico**: Para cada intervalo de tiempo, el sistema calcula los valores promedio, mínimo y máximo de todas las lecturas. Cuando los datos de calibración del sensor faltan o son inválidos, los valores brutos se muestran sin modificación para mantener la transparencia de los datos.
* **Filtrado de calidad**: La validación de calidad del GPS garantiza que solo los datos de ubicación confiables (satélites > 3, coordenadas distintas de cero) contribuyan al contexto del sensor, mientras que las lecturas inválidas se excluyen de los cálculos estadísticos.
Todas las marcas de tiempo se convierten a UTC para un análisis consistente independientemente de la ubicación geográfica del vehículo, lo que permite identificar tendencias con precisión en diferentes zonas operativas.
## Reporte de actividad de objetos

**Cuándo usarlo**: Análisis de optimización de rutas, evaluación de la utilización de los vehículos y medición de la eficiencia operativa en los periodos de tiempo y segmentos de flota definidos.
**Qué datos ve**: Métricas integrales de actividad que incluyen la distancia total recorrida, la duración del recorrido, las velocidades promedio y los patrones de ruta de cada vehículo en el subconjunto de flota seleccionado.
Lógica de procesamiento de datos
Este reporte combina datos históricos y en tiempo real mediante una compleja generación de recorridos:
* **Obtención híbrida de datos**: El sistema selecciona inteligentemente entre `processed_common_data.Viajes` para el análisis histórico y `raw_telematics_data.seguimiento_data_core` para datos recientes, dependiendo de su rango de tiempo. Los periodos mayores de 12 horas usan recorridos preprocesados para un rendimiento óptimo, mientras que los periodos recientes generan recorridos a partir de datos telemáticos sin procesar.
* **Reconstrucción de recorridos**: Para el análisis en tiempo real, el sistema aplica algoritmos de detección de movimiento usando umbrales de velocidad (≥3 km/h) e intervalos de tiempo (>300 segundos) para identificar recorridos distintos. Los datos brutos de coordenadas (almacenados como enteros) se convierten a grados decimales mediante la división entre 10,000,000 para los cálculos geográficos.
* **Cálculo de distancia**: La distancia geográfica usa funciones de PostGIS para mediciones precisas entre puntos GPS consecutivos, mientras que los cálculos de duración se derivan de las diferencias de marcas de tiempo entre los puntos de inicio y fin del recorrido.
* **Integración de zonas**: El análisis geográfico cruza las posiciones del vehículo con las zonas definidas usando `ST_DWithin` cálculos, proporcionando contexto operativo para las ubicaciones de inicio y fin del recorrido.
La estructura de consulta subyacente se adapta según los parámetros seleccionados, optimizando entre la recuperación de datos históricos y la generación de recorridos en tiempo real para ofrecer un análisis integral de la actividad.
## Reporte de ecoconducción

**Cuándo usarlo**: Análisis de seguridad del conductor, reporte de cumplimiento de seguro y evaluación de la gestión del riesgo de la flota para desarrollar programas de capacitación específicos y reducir los costos operativos.
**Qué datos ve**: Análisis integral del comportamiento de manejo que incluye violaciones de velocidad, eventos de conducción peligrosa y puntuaciones de seguridad calculadas para cada vehículo, con coordenadas GPS precisas y marcas de tiempo para cada incidente.
Lógica de procesamiento de datos
El análisis de ecoconducción procesa los datos telemáticos mediante una sofisticada detección de patrones de comportamiento:
* **Detección de violaciones de velocidad**: El sistema monitorea continuamente las velocidades del vehículo frente a límites configurables, aplicando periodos de gracia y estructuras de penalización basadas en la severidad. Los eventos de exceso de velocidad requieren violaciones sostenidas (>60 segundos) para evitar penalizar picos breves de velocidad, mientras que los puntos de penalización escalan desde infracciones leves (0-20 km/h por encima) hasta violaciones graves (>60 km/h por encima).
* **Análisis de conducción peligrosa**: Los cálculos de aceleración en tiempo real analizan los cambios de velocidad a lo largo de intervalos de tiempo para detectar frenado brusco (>3.5 m/s² de desaceleración), aceleración brusca (>3.0 m/s²) y giros bruscos usando umbrales de cambio de rumbo (>30° a velocidades >30 km/h). Cada evento incluye coordenadas GPS para el análisis de patrones específico por ubicación.
* **Sistema de puntuación dinámica**: Las puntuaciones de seguridad derivan de la acumulación de puntos de penalización normalizada por la distancia recorrida, lo que permite una comparación justa entre diferentes longitudes de ruta y patrones operativos. El sistema usa puntuaciones máximas configurables con normalización basada en la distancia para garantizar una evaluación consistente.
* **Documentación de violaciones**: Cada evento detectado captura coordenadas GPS precisas, marcas de tiempo y mediciones de severidad, creando registros completos de incidentes para la capacitación del conductor y el reporte de cumplimiento.
El algoritmo subyacente procesa datos GPS agregados cada 15 segundos de `raw_telematics_data.seguimiento_data_core`, aplicando cálculos de distancia haversine para un análisis geográfico preciso y cálculos de aceleración basados en marcas de tiempo para la evaluación del comportamiento.
## Reporte de turnos

**Cuándo usarlo**: Análisis de productividad de la fuerza laboral, identificación de patrones operativos y medición de la eficiencia de los turnos para optimizar la programación de la flota.
**Qué datos ve**: Resúmenes diarios de actividad que muestran el tiempo operativo total, las velocidades promedio, las velocidades máximas y los periodos de actividad de cada vehículo, agrupados por fecha y turnos operativos.
Lógica de procesamiento de datos
El análisis de turnos procesa los datos brutos de seguimiento mediante la detección de patrones operativos:
* **Clasificación de movimiento**: El sistema analiza las lecturas de velocidad y los intervalos de tiempo para distinguir entre movimiento activo (≥3 km/h), paradas temporales y periodos aparcados. Los intervalos de tiempo superiores a 300 segundos activan la detección de un nuevo periodo de actividad.
* **Detección de límites de turno**: La segmentación de recorridos usa umbrales de velocidad configurables y análisis de intervalos de tiempo para identificar periodos operativos distintos. Cada periodo de turno incluye marcas de tiempo exactas de inicio y fin con cálculos de duración.
* **Agregación de actividad**: Los resúmenes diarios combinan todos los periodos operativos de cada vehículo, calculando la duración total de la actividad, las velocidades operativas promedio y las velocidades máximas alcanzadas durante los periodos activos.
* **Métricas de desempeño**: El sistema genera estadísticas de utilización al comparar el tiempo operativo activo con el tiempo transcurrido total, proporcionando información sobre eficiencia para decisiones de gestión de flotas.
La validación de coordenadas GPS garantiza que solo los datos de posicionamiento de calidad contribuyan a los cálculos de distancia y velocidad, mientras que la estandarización de marcas de tiempo a UTC permite un análisis consistente de turnos en diferentes ubicaciones geográficas.
## Reporte de kilometraje
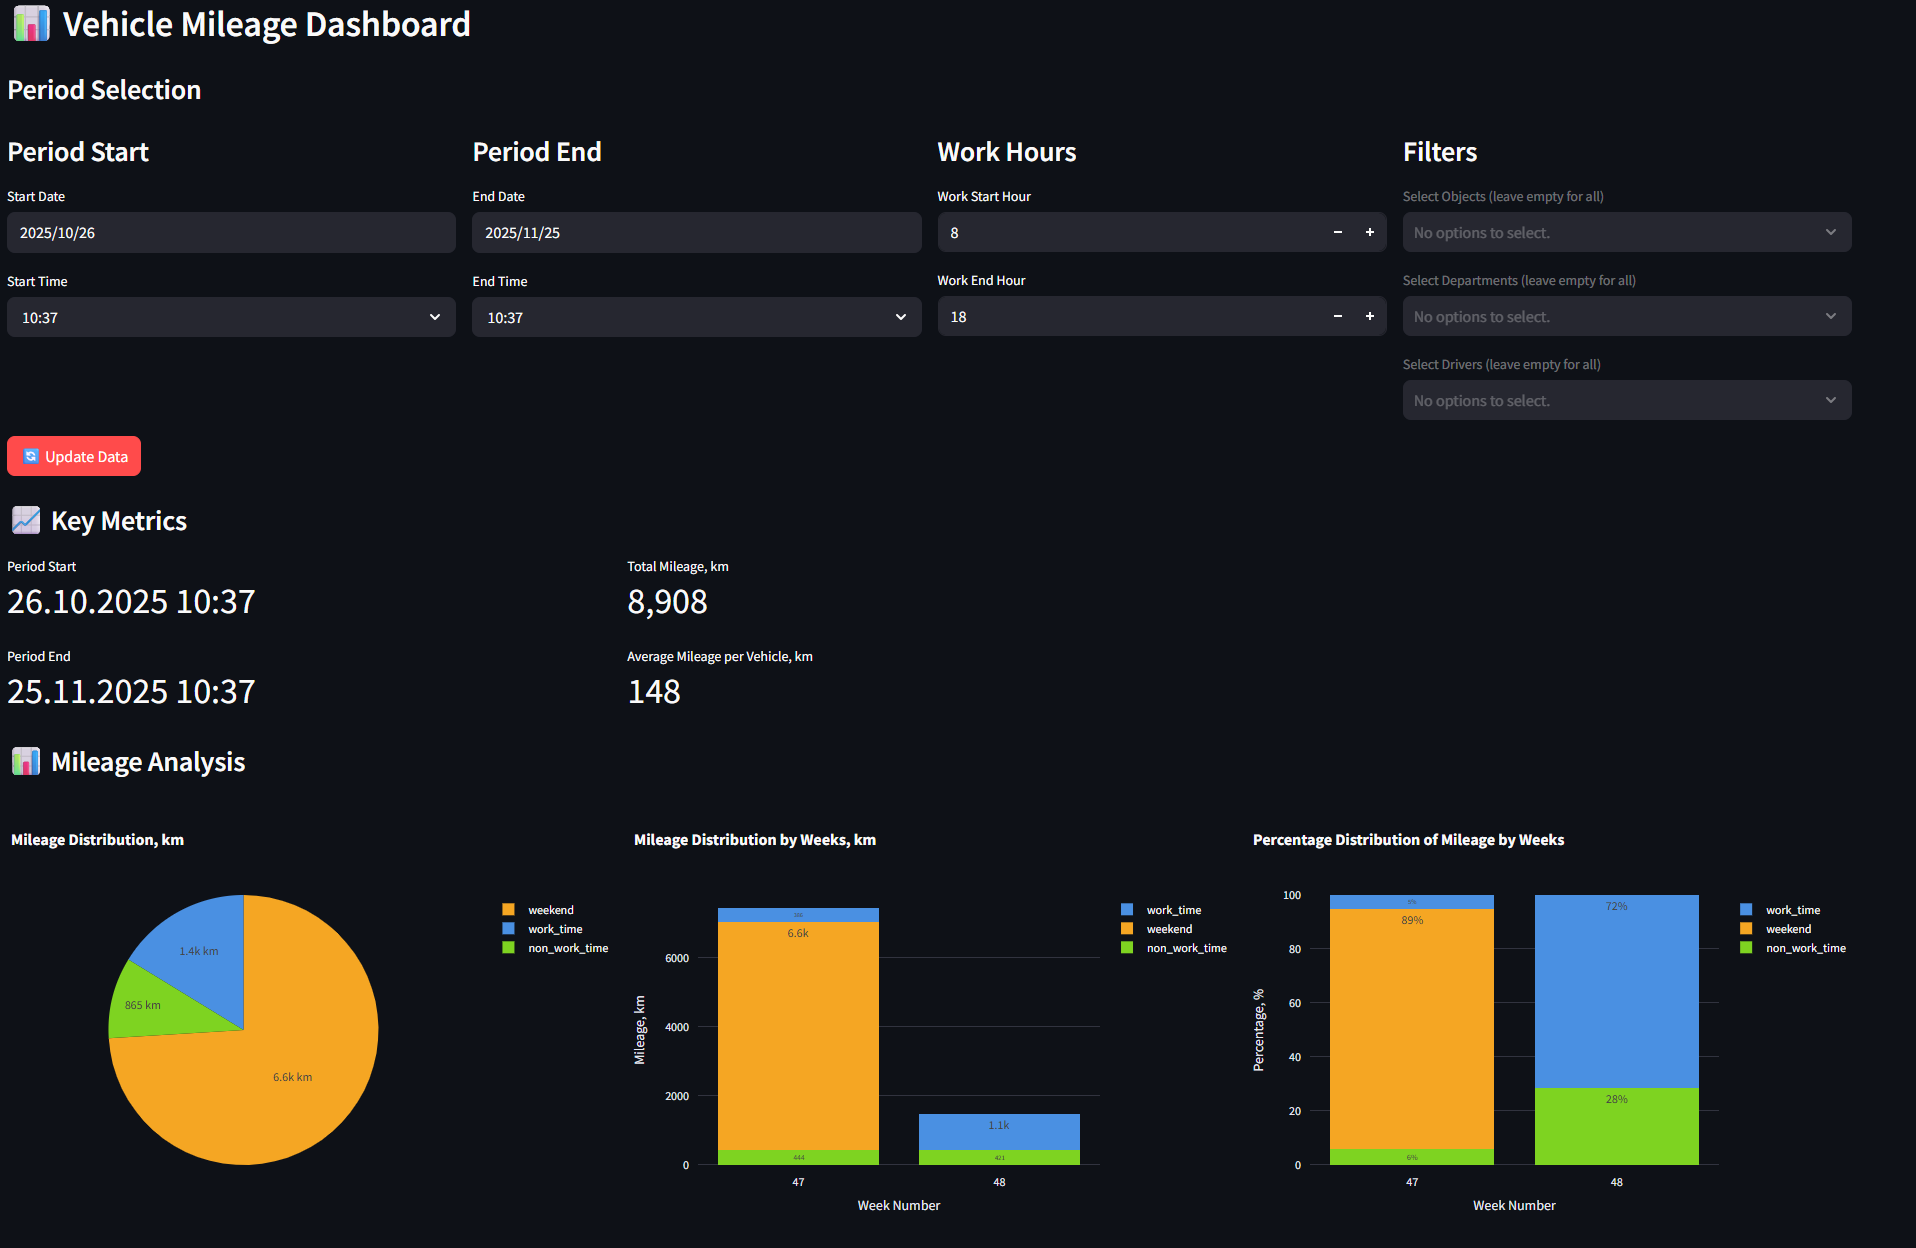
**Cuándo usarlo**: Análisis de utilización de la flota, evaluación de la eficiencia operativa e identificación de patrones de uso de tiempo laboral frente a tiempo no laboral para optimizar el despliegue de vehículos e identificar uso no autorizado.
**Qué datos ve**: Distancia recorrida categorizada por horas laborales, horas no laborales y fines de semana, con tendencias de distribución semanal, comparaciones por departamento y desgloses detallados que muestran días activos y distancias máximas del recorrido.
Lógica de procesamiento de datos
El análisis de kilometraje de los vehículos procesa los datos de recorrido GPS mediante clasificación basada en el tiempo y agregación de distancia:
* **Clasificación por categoría temporal**: El sistema evalúa cada segmento de recorrido GPS frente a las horas laborales y los días del calendario configurables para clasificar el kilometraje en tres categorías distintas. El kilometraje de tiempo laboral captura la distancia recorrida durante las horas hábiles configuradas entre semana, el tiempo no laboral representa los recorridos fuera del horario laboral entre semana, y el kilometraje de fin de semana abarca todo el movimiento de sábado y domingo sin importar la hora. Esta clasificación ocurre a nivel de segmento de recorrido, y cada parte de un viaje se asigna según su marca de tiempo.
* **Cálculo de distancia**: Las mediciones de distancia geográfica usan algoritmos de geometría de coordenadas para calcular la distancia recorrida entre puntos GPS consecutivos. El sistema procesa datos de posición brutos de `raw_telematics_data.seguimiento_data_core`, convirtiendo las coordenadas almacenadas como enteros (divididas entre 10,000,000) a grados decimales para cálculos de distancia haversine precisos.
* **Agregación temporal**: El análisis de patrones semanales agrupa los segmentos de recorrido por número de semana ISO, sumando las distancias dentro de cada categoría temporal. El sistema genera tanto totales absolutos de kilometraje (en kilómetros) como distribuciones porcentuales para revelar cómo los patrones operativos cambian a lo largo de las semanas.
* **Análisis de agrupación**: Las comparaciones por departamento, objeto y conductor agregan los datos individuales de los vehículos en unidades organizacionales. El sistema calcula el kilometraje mensual promedio por vehículo dividiendo la distancia total entre el número de días activos y normalizando a meses de 30 días, lo que permite una comparación justa entre diferentes periodos de análisis.
* **Detección de actividad**: Los cálculos de días activos identifican las fechas del calendario con kilometraje registrado mediante el análisis de marcas de tiempo de los recorridos. La determinación de la distancia máxima del recorrido procesa segmentos individuales de viaje para identificar el trayecto continuo más largo de cada agrupación, usando umbrales de detección de movimiento (≥3 km/h) y análisis de intervalos de tiempo (>300 segundos) para separar recorridos distintos.
La validación de calidad del GPS garantiza que solo los datos de posicionamiento confiables (satélites > 3, coordenadas distintas de cero) contribuyan a los cálculos de distancia, mientras que la estandarización de marcas de tiempo a UTC permite una clasificación temporal consistente independientemente de la ubicación geográfica del vehículo.
## Reporte de recorridos
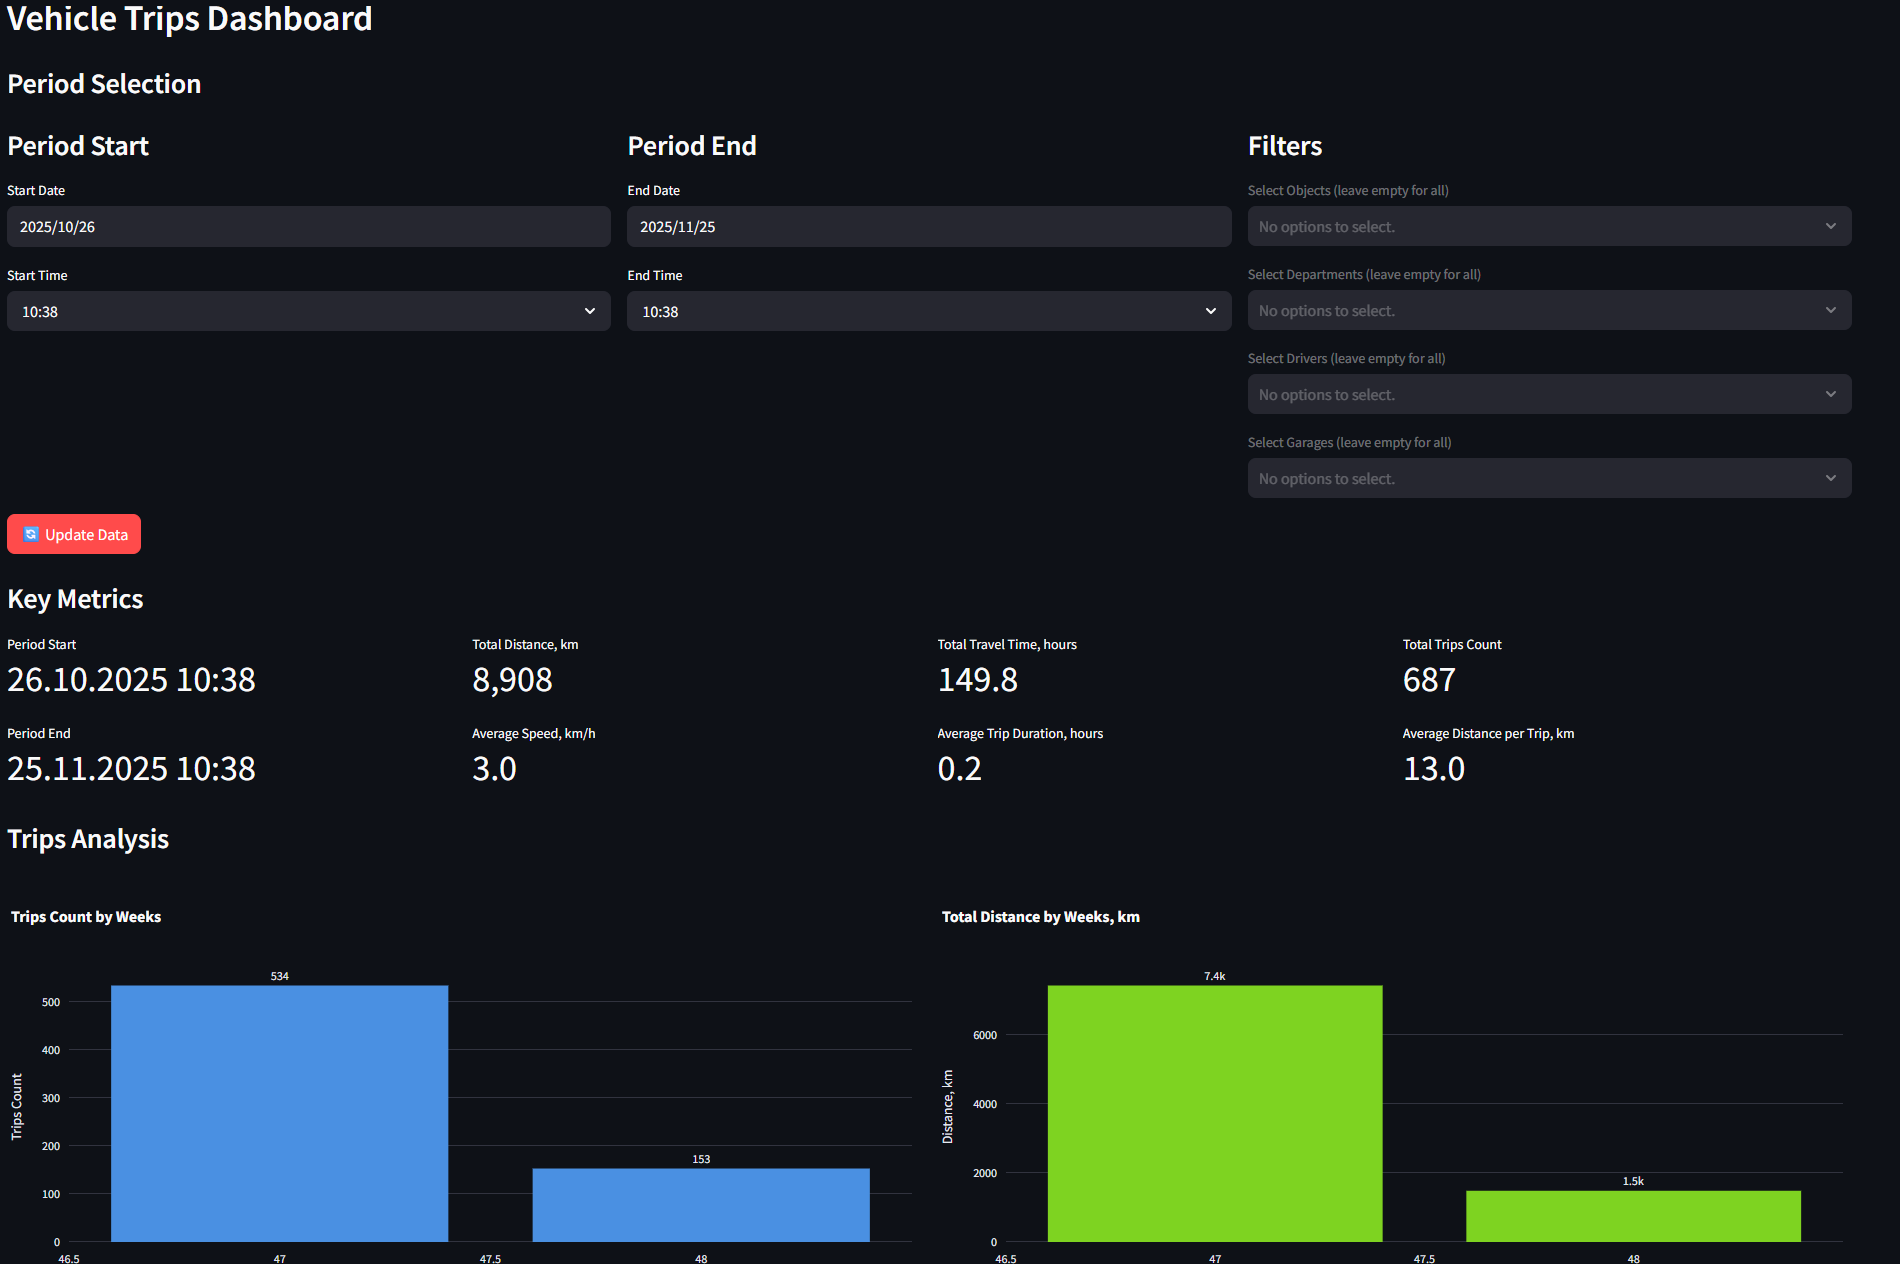
**Cuándo usarlo**: Análisis de patrones de recorrido, evaluación de optimización de rutas y evaluación del comportamiento operativo para entender la frecuencia de recorridos, la distribución de distancias e identificar patrones de viaje inusuales.
**Qué datos ve**: Métricas individuales de cada recorrido que incluyen distancia, duración y velocidad promedio, con tendencias semanales de volumen, comparaciones a nivel de grupo y detalles completos de cada recorrido que muestran las horas de inicio y fin y las asignaciones de conductor.
Lógica de procesamiento de datos
El análisis de recorridos de los vehículos identifica y procesa recorridos individuales mediante detección inteligente de movimiento:
* **Algoritmo de detección de recorridos**: El sistema analiza los datos de recorrido GPS y la información de estado del vehículo para identificar recorridos distintos usando umbrales de velocidad y tiempo. Un recorrido comienza cuando la velocidad del vehículo supera el umbral mínimo de velocidad en ralentí (predeterminado 3 km/h) y termina cuando la velocidad cae por debajo de este umbral durante la duración mínima de tiempo en ralentí (predeterminado 5 minutos). Las paradas breves de menos que el umbral de tiempo en ralentí se tratan como pausas dentro del mismo recorrido y no como límites del recorrido, filtrando así las paradas momentáneas de tráfico o los retrasos de carga.
* **Parámetros de detección mejorados**: Cuando está disponible, el sistema incorpora el estado de la ignición y los datos del sensor de movimiento para refinar la precisión de la detección de recorridos. Este enfoque multifactor evita falsos finales de recorrido durante breves periodos de inmovilidad en los que el motor sigue encendido, garantizando que solo los eventos de estacionamiento significativos activen la finalización del recorrido.
* **Cálculo de distancia y duración**: Para cada recorrido detectado, el sistema calcula la distancia total usando funciones geográficas de PostGIS entre puntos GPS consecutivos de `raw_telematics_data.seguimiento_data_core`. La duración del recorrido se deriva de la diferencia de tiempo entre el primer y el último punto del trayecto. Los cálculos de velocidad promedio dividen la distancia total entre la duración, proporcionando una velocidad operativa realista que incluye cualquier parada breve dentro del recorrido.
* **Agregación temporal**: El análisis semanal agrupa los recorridos por número de semana ISO, calculando tanto la cantidad de recorridos como las distancias acumuladas. Este enfoque de doble métrica revela si los cambios en el volumen operativo se correlacionan con variaciones en la duración promedio de los recorridos: un alto número de recorridos con baja distancia total indica muchos trayectos cortos, mientras que lo contrario sugiere menos recorridos pero más largos.
* **Analítica de comparación por grupo**: Las agrupaciones por departamento, objeto, conductor y garaje agregan datos de recorridos para permitir el análisis comparativo. El sistema suma las distancias totales, cuenta los recorridos individuales y calcula las duraciones medias de los recorridos para cada unidad. Estas métricas permiten identificar diferencias en el papel operativo: las flotas de entrega muestran muchos recorridos cortos, mientras que los vehículos de servicio de campo pueden exhibir menos recorridos pero más largos.
* **Disponibilidad de datos de velocidad**: Cuando la calidad de la señal GPS es insuficiente o falla la captura de datos de velocidad, el sistema no puede calcular de manera confiable las velocidades promedio. Esta condición suele ocurrir durante la pérdida de señal GPS en áreas con poca visibilidad de satélites (túneles, zonas urbanas densas, estacionamientos subterráneos) o durante anomalías en el procesamiento de datos. El reporte muestra «No hay datos de velocidad disponibles» para los periodos afectados, lo que indica que estos recorridos requieren investigación o tienen registros telemáticos incompletos.
Todas las marcas de tiempo de los recorridos se convierten a UTC para un análisis consistente en diferentes zonas operativas, mientras que la validación de calidad del GPS (satélites > 3, coordenadas distintas de cero) garantiza que solo los datos de posicionamiento confiables contribuyan a la detección de recorridos y a los cálculos de distancia.
## Reporte de inactividad
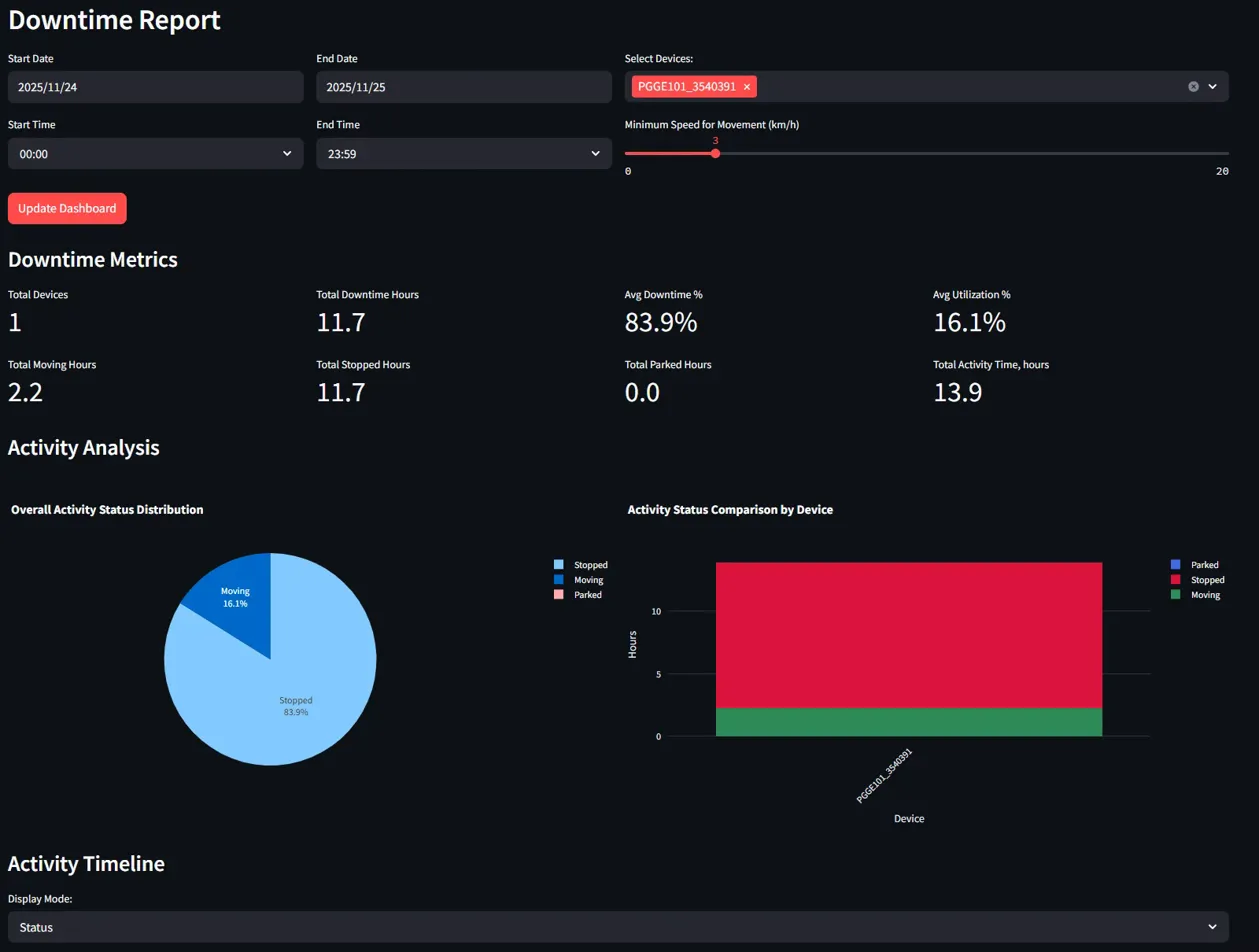
**Cuándo usarlo**: Optimización de la utilización de los vehículos, análisis de costos del tiempo inactivo, evaluación de la eficiencia operativa e identificación de tiempos inactivos excesivos en ubicaciones específicas para mejorar la productividad de la flota y reducir el desperdicio de combustible.
**Qué datos ve**: Análisis integral del tiempo inactivo que muestra horas detenidas y aparcadas, porcentajes de utilización, distribuciones del estado de actividad a lo largo del tiempo y las zonas, y desgloses detallados que identifican las principales ubicaciones de inactividad de cada vehículo.
Lógica de procesamiento de datos
El análisis de inactividad procesa datos de GPS y de velocidad mediante una sofisticada clasificación de movimiento para identificar y cuantificar el tiempo improductivo del vehículo:
* **Detección de umbral de movimiento**: El sistema aplica un umbral mínimo de velocidad configurable (predeterminado 3 km/h) para clasificar los estados de actividad del vehículo. Cuando la velocidad cae por debajo de este umbral, el vehículo entra en un estado detenido. Este umbral se adapta a distintos contextos operativos: los vehículos de construcción pueden usar umbrales más bajos, mientras que las flotas de carretera usan valores más altos para capturar con precisión los periodos inactivos significativos.
* **Clasificación entre detenido y aparcado**: El sistema distingue entre paradas breves y estacionamiento prolongado mediante análisis basado en el tiempo. Un vehículo permanece en estado detenido cuando está estacionario, pero solo pasa a aparcado después de mantener velocidad cero o casi cero durante la duración mínima de estacionamiento (predeterminado 5 minutos). Esta clasificación jerárquica garantiza que las paradas breves de tráfico, los retrasos de carga o las pausas momentáneas no activen clasificaciones de estacionamiento, mientras que los eventos reales de estacionamiento se capturan con precisión. Todo el tiempo aparcado también es tiempo detenido, pero no todo el tiempo detenido califica como estacionamiento.
* **Agregación de estado de actividad**: Para cada vehículo, el sistema calcula el total de horas invertidas en cada estado—en movimiento, detenido y aparcado—procesando datos de recorrido GPS de `raw_telematics_data.seguimiento_data_core`. Las lecturas de velocidad se evalúan continuamente frente al umbral de movimiento, y las transiciones de estado se registran con marcas de tiempo exactas. Los cálculos de duración suman el tiempo transcurrido en cada estado a lo largo del periodo de análisis.
* **Cálculo de inactividad**: La inactividad total representa todo el tiempo sin movimiento (horas detenidas + aparcadas). El sistema calcula la inactividad como el inverso de la utilización: cuando un vehículo no está en movimiento, acumula inactividad. Esta métrica proporciona una vista integral del tiempo inactivo, independientemente de si el vehículo está detenido brevemente o totalmente aparcado.
* **Métricas de utilización**: El porcentaje de utilización se obtiene de la relación entre el tiempo en movimiento y el tiempo total de actividad: (horas en movimiento / horas totales) × 100. La utilización promedio entre múltiples vehículos usa un cálculo ponderado basado en el tiempo total de actividad de cada vehículo. Estas métricas permiten una comparación justa de la productividad entre vehículos con diferentes patrones operativos o periodos de análisis.
* **Análisis geográfico de inactividad**: El sistema cruza las ubicaciones detenidas y aparcadas con las zonas definidas de `processed_common_data.zones_geom` usando funciones espaciales de PostGIS. Para cada periodo inactivo, las coordenadas GPS se evalúan frente a los límites de la zona para determinar si la inactividad ocurrió dentro de una ubicación conocida. La zona principal de inactividad representa la zona donde el vehículo acumuló la mayor cantidad de horas detenido o aparcado durante el periodo de análisis.
* **Modos de visualización de tiempo**: El modo de visualización de estado muestra patrones temporales de actividad coloreados por el estado de movimiento (en movimiento, detenido, aparcado), revelando cuándo los vehículos pasan entre estados a lo largo del día. El modo de visualización de zonas colorea los segmentos de tiempo por ubicación geográfica en lugar de por estado de actividad, mostrando qué zonas ocupó el vehículo con el tiempo. Este enfoque de visualización dual permite tanto el análisis de patrones temporales como la evaluación de la distribución geográfica.
* **Agrupación por zonas**: Cuando se analiza la inactividad por zonas, el sistema agrupa todos los periodos inactivos por su ubicación geográfica, calculando las horas totales detenidas y aparcadas dentro de cada zona. Esta agregación identifica las ubicaciones de cuello de botella donde los vehículos pasan demasiado tiempo inactivos, como muelles de carga con largos tiempos de espera, sitios de clientes con procesos ineficientes o ubicaciones de parada no autorizadas.
La validación de calidad del GPS garantiza que solo los datos de posicionamiento confiables (satélites > 3, coordenadas distintas de cero) contribuyan a la clasificación de estados y al análisis geográfico, mientras que la estandarización de marcas de tiempo a UTC permite un seguimiento consistente de la inactividad en diferentes zonas operativas.
## Próximos pasos
Cuando el análisis histórico revela oportunidades de optimización o plantea preguntas operativas específicas, avance a [Configurador de análisis personalizado y SQL](/docs/analytics/es/explorer-for-iotquery/custom-analysis-sql-configurator.md) para crear investigaciones personalizadas que atiendan sus necesidades únicas de gestión de flotas y desarrollen soluciones analíticas a medida.
---
# Agent Instructions
This documentation is published with GitBook. GitBook is the documentation platform designed so that both humans and AI agents can read, navigate, and reason over technical content effectively. Learn more at gitbook.com.
## Querying This Documentation
If you need additional information that is not directly available in this page, you can query the documentation dynamically by asking a question.
Perform an HTTP GET request on the current page URL with the `ask` query parameter, and the optional `goal` query parameter:
```
GET https://navixy.com/docs/analytics/es/explorer-for-iotquery/historical-reports.md?ask=&goal=
```
`ask` is the immediate question: it should be specific, self-contained, and written in natural language.
`goal` is optional and describes the broader end goal you are ultimately trying to accomplish on behalf of the user. GitBook uses it to tailor the answer towards what is most useful for that goal.
The response will contain a direct answer to the question and relevant excerpts and sources from the documentation.
Use this mechanism when the answer is not explicitly present in the current page, you need clarification or additional context, or you want to retrieve related documentation sections.